後方交会法のやり方は?トータルステーションで座標を出す手順

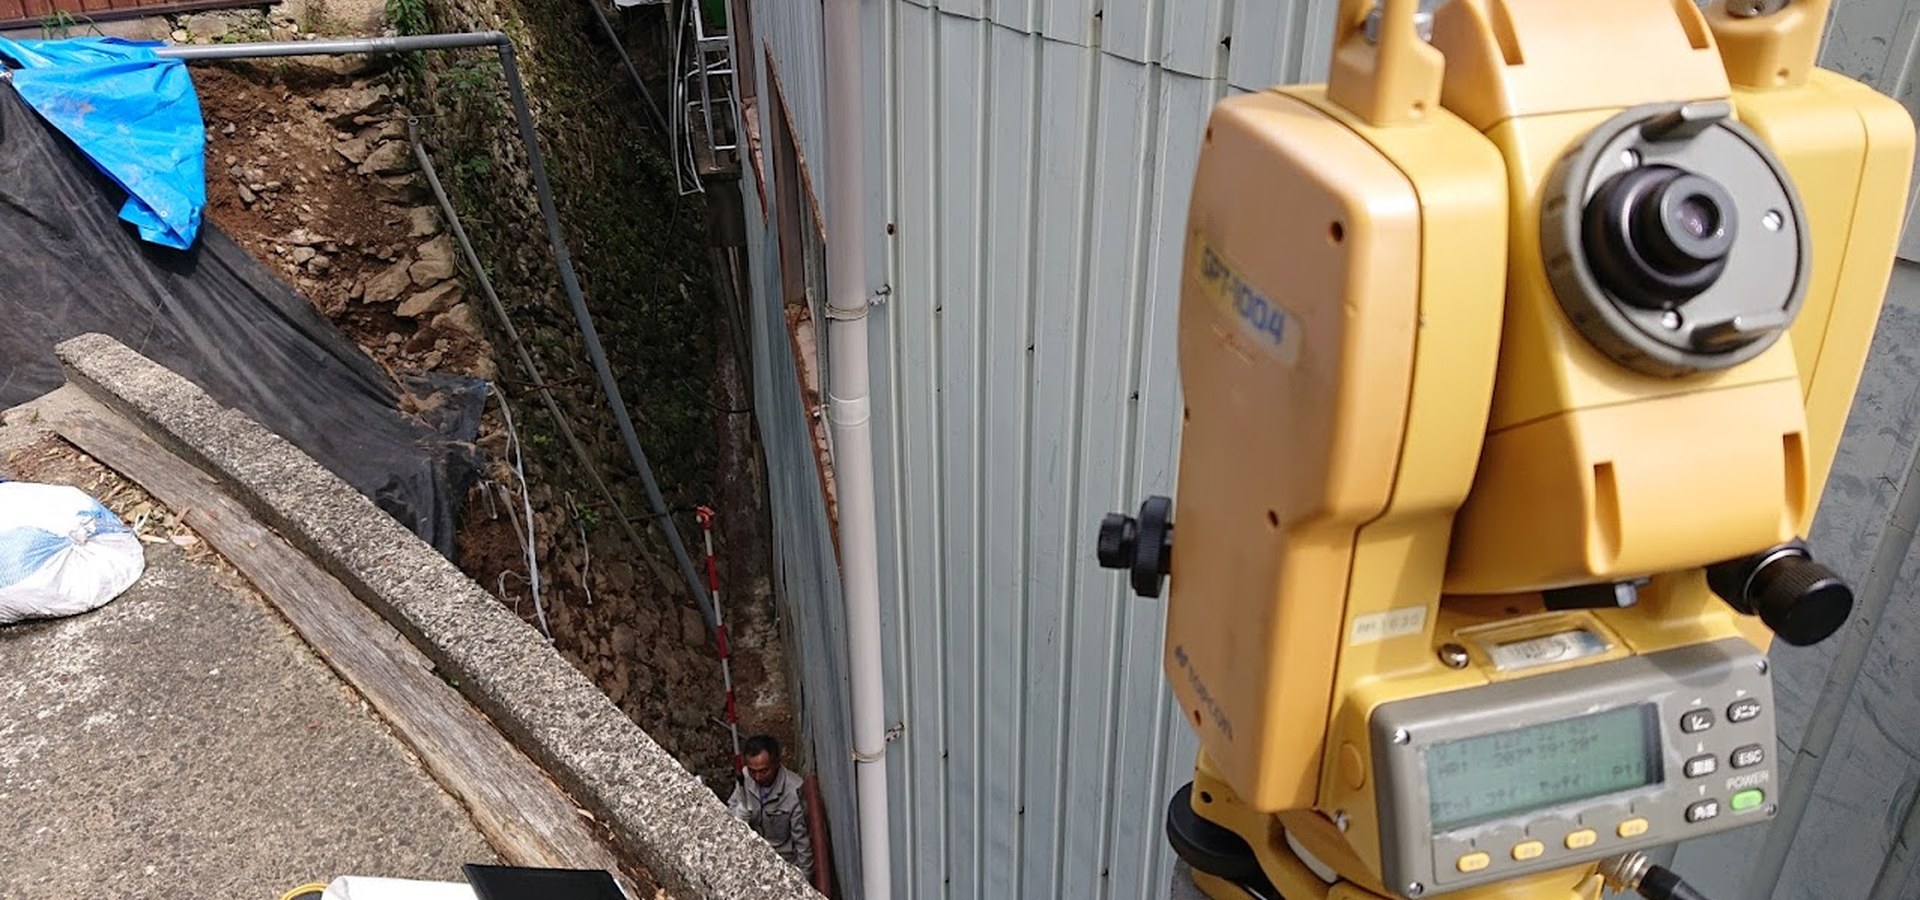
トータルステーションの後方交会法で座標の出来を左右するのは器械の性能ではなく、どの既知点をどう振り分けて視準するかです。器械を任意の場所に据え、座標が分かっている既知点を2点以上視準して角度と距離を測ると、器械を据えた点の座標が逆算されます。
手順は単純ですが、既知点が一方向に偏っていても、既知点の座標を1桁打ち間違えていても、計算は何かしらの答えを返してしまいます。本記事では、既知点の選び方から残差の確認までのやり方・配置を誤ったときに出るずれ・残差が大きいときの入力ミス・既知点のそばに据える偏心観測との違いを解説します。


GOOD DIY編集部
測る道具の選び方の専門メディア。レーザー墨出し器・水平器・ノギスから測量機器まで、メーカー公式資料で確認した仕様と廃番型番を掲載。カタログの数値の読み方から、自分の作業に合う機種の選び方を解説します。
※本記事はAIの補助を得て作成し編集部が校正しています。
トータルステーションの後方交会法は既知点を選ぶところから始まる
トータルステーションは、角度を測るセオドライトと距離を測る光波測距儀を1台にまとめた測量機です。
角度と距離を1台で測る仕組みがあるので、座標の分かっていない場所に据えても、周りの既知点を測れば器械点の座標を逆算できます。
既知点の真上に据える必要がないぶん、見通しの良い位置を器械の側で選べるのが後方交会法の利点です。
既知点を器械の周りに開いて選ぶ
既知点は、器械から見て一方向に固まらないよう、左右や前後に開いた配置で選んでください。距離も測れるトータルステーションなら2点で座標は出ますが、3点目を加えておくと、計算結果が正しいかを点検する材料が手元に残ります。
整準してから器械高と既知点の座標を入力する
三脚の脚がぬかるみや段差に載っていないか据わりを確かめ、整準(せいじゅん)、つまり器械を水平・鉛直に合わせる作業を済ませてから、器械高と既知点の座標を入力します。据え付けから整準までの流れは据え付けから観測までの手順で解説しています。
既知点を順に視準し、残差を見てから確定する
各既知点にプリズムを立てて角度と距離を測ると、器械点の座標とあわせて、観測値と既知座標の食い違いである残差を確認できます。残差を現場で決めた許容値と比べ、超えているなら確定せずに原因を探してから観測をやり直してください。
既知点の配置を誤るとトータルステーションの座標がずれたまま進む
後方交会法の計算は、既知点の配置が悪くても数字を返すので、画面を見ただけでは失敗に気付けません。求めた器械点の座標がずれていれば、そこから出す杭や墨のすべてに同じずれが引き継がれ、あとで既知点を測り直したときに初めて発覚します。
既知点が同じ方向に偏っている
既知点が器械から見て狭い角度の中に並んでいると、その方向と直交する向きの位置が決まりにくくなり、視準のわずかな誤差が座標の大きなずれに変わります。既知点を選び直せないときは、器械の位置を動かして既知点が左右に開いて見える場所を探してください。
角度だけで解くときの危険円
距離を使わず角度だけで3点から解く場合、器械点が3つの既知点を通る円の上かその近くにあると、解が定まらなくなります。この円は危険円と呼ばれ、円から離れた位置に器械を据え直すか、円の外にある既知点を加えると避けられます。
残差が大きいときに疑う3つの入力ミス
既知点の座標の打ち間違い
既知点のXとYを入れ替えたり、1桁落としたりしたまま観測すると、残差は大きく出ます。
入力した座標を成果表と1点ずつ読み合わせてください。
打ち込む順番と確認の仕方は座標入力のコツで解説しています。
プリズム定数の設定違い
器械に設定したプリズム定数が実際に立てたプリズムと合っていないと、測った距離がすべて一定量ずれ、その影響が器械点の座標に乗ります。定数の確かめ方と向きの合わせ方はプリズム定数の記事で解説しています。
既知点そのものが動いている
入力も設定も正しいのに1点だけ残差が飛び抜けているなら、その既知点の杭や鋲(びょう)が工事や車両で動いている可能性があります。3点以上観測していればその点を外して計算し直せるので、外して残差が収まった場合は、動いた点を以降の基準に使わないでください。
後方交会法の道具をそろえ、据え替えのたびにやり直す
必要な道具と代用の限界
トータルステーション本体と三脚、既知点に立てるプリズムとピンポール、既知点の座標を記した成果表が最低限の組み合わせです。
プリズムを使わずにノンプリズムで既知点の目印を直接測る方法もありますが、反射しにくい面と射程の条件によっては距離が乱れるため、基準を決める観測では避けたほうが安全です。
一人で既知点を回るなら、自動追尾トータルステーションのように器械がプリズムを追う機種を使う選択肢もあります。
やり直すタイミング
器械を別の場所に据え替えたときはもちろん、同じ場所でも三脚を蹴ったときや整準の警告が出たときは、器械点の座標が信用できなくなるので後方交会からやり直します。長い作業の途中で既知点の1つを視準し直し、座標が変わっていないか確かめておくと、ずれに早く気付けます。
既知点のそばに据えるなら準則の偏心観測を使う
既知点の真上に据えられないとき、後方交会法とは別に、既知点のすぐそばに器械を置いて補正する偏心観測というやり方があります。作業規程の準則(平成20年 国土交通省告示第413号)の第36条は、偏心距離ごとに測り方と許容範囲を定めています。
| 偏心距離 | 偏心距離の測り方 | 偏心角の許容範囲 |
|---|---|---|
| 30cm未満 | 物差でmm単位 | — |
| 30cm以上2m未満 | 鋼製巻尺で2読定(どくてい)1往復、往復の較差(かくさ)5mm | — |
| 2m以上10m未満 | トータルステーションまたは測距儀 | 倍角差2′・観測差1.5′ |
| 10m以上50m未満 | トータルステーションまたは測距儀 | 読定1秒単位で倍角差60″・観測差40″ |
| 50m以上100m未満 | — | 倍角差30″・観測差20″ |
| 100m以上250m未満 | — | 読定1″で倍角差20″・観測差10″ |
50m以上の偏心距離をどう測るかは確認できませんでした。
偏心距離が5mm未満かつ辺長が1kmを超えるときは偏心補正計算を省略でき、偏心距離が10m以下なら傾斜補正以外の補正を省略できます。
公共測量の基準点に関わる作業では、後方交会で済ませてよいかも含めて作業計画で決めた方法に従ってください。
よくある質問
後方交会法で既知点は何点あればよいですか
角度と距離を両方測るトータルステーションなら2点で器械点の座標は出ますが、残差で結果を点検し、動いた既知点を見つけるためにも3点以上を観測してください。
トランシットでも後方交会法はできますか
できますが、角度だけで解くことになるので既知点は3点以上が要り、危険円の近くに据えないよう注意が必要です。測れる量の違いはトランシットとの使い分けで解説しています。
後方交会法で求めた座標はどこまで信用できますか
既知点の座標の精度を超えることはなく、残差が許容値に収まっている範囲で信用できます。残差を見ずに確定した座標は、配置や入力の誤りを含んでいても区別がつきません。
まとめ
後方交会法は、既知点を器械の周りに開いて選び、整準と入力を済ませてから視準し、残差を確かめて確定する順で進めます。
残差が大きいときは座標の打ち間違い、プリズム定数、既知点の移動の順に疑い、器械を動かしたら必ずやり直してください。
ぜひ本記事の手順と失敗例を参考に、次の据え付けで既知点の配置から見直してください。